نقش این برد روی میز آزمایش
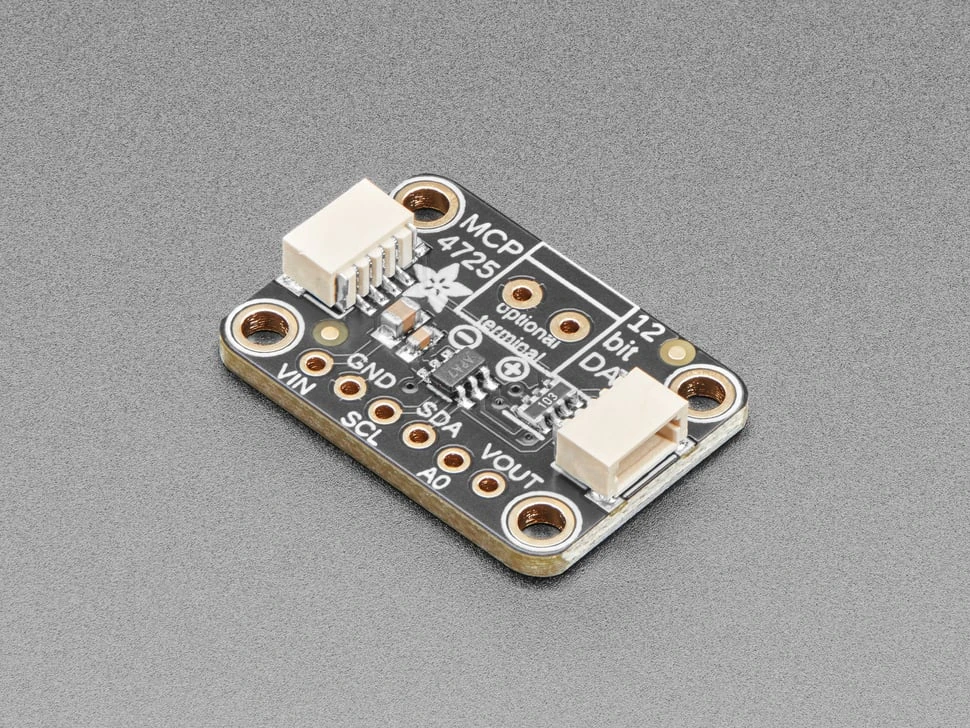
برد MCP4725 آدافروت با شمارهٔ محصول 935 یک مبدل دیجیتال به آنالوگ دوازدهبیتی است که از طریق I2C کنترل میشود. کاربرد اصلی آن ساختن ولتاژی قابل تنظیم از یک مقدار عددی است. چنین خروجیای برای آزمایش ورودی آنالوگ، تعیین نقطهٔ بایاس و ساخت محرک آهسته در یک فیکسچر مفید است. برای مثال، به جای چرخاندن دستی یک پتانسیومتر میتوان چند سطح مشخص را به ترتیب تولید کرد و پاسخ دستگاه تحت آزمون را ثبت کرد. این کاربرد، اندازهگیری خودکار را تکرارپذیرتر میکند، اما برد را به منبع ولتاژ مرجع کالیبره تبدیل نمیکند.
بسیاری از میکروکنترلرها ورودی آنالوگ دارند ولی خروجی آنالوگ واقعی ندارند. خروجی PWM در اصل یک سیگنال پالسی است و رسیدن از آن به ولتاژ صاف به فیلتر و بررسی ریپل نیاز دارد. MCP4725 مسیر متفاوتی فراهم میکند: برنامه عدد را از گذرگاه میفرستد و خروجی VOUT سطح آنالوگ متناظر را ارائه میکند. انتخاب میان این دو روش باید بر اساس نیاز ورودی آزمایششونده، پهنای باند و کیفیت سیگنال باشد. استفاده از DAC برای هر LED یا موتور ضرورت ندارد و کاربرد اصلی این برد، تغذیهٔ بار قدرتی نیست.
مشخصات تأییدشده و معنی عملی آنها
صفحهٔ رسمی محصول وضوح دوازدهبیتی، رابط I2C، سازگاری با منطق 3.3 یا 5 ولت و وجود حافظهٔ EEPROM را اعلام میکند. خروجی متناسب با تغذیه است؛ سازنده برای تغذیهٔ 3.3 ولت بازهٔ اسمی صفر تا 3.3 ولت و برای تغذیهٔ 5 ولت بازهٔ اسمی صفر تا 5 ولت را شرح میدهد. این وابستگی مهم است، زیرا تغییر یا نویز تغذیه در نتیجهٔ آزمایش دیده میشود. اگر هدف مقایسهٔ دو نسخهٔ سختافزار است، شرایط تغذیه نیز باید میان دو نوبت یکسان یا دستکم ثبتشده باشد.
دوازده بیت به معنی امکان انتخاب 4096 کد است. تعداد کدها به تنهایی دربارهٔ خطای مطلق، نویز، پایداری دمایی یا توانایی راهاندازی بار چیزی ثابت نمیکند. ولتاژ اندازهگیریشده ممکن است با مقدار ایدئال تفاوت داشته باشد و در نزدیکی ریلها رفتار واقعی خروجی باید بررسی شود. برای گزارش آزمایش بهتر است «کد ارسالشده» و «ولتاژ اندازهگیریشده» دو ستون جدا باشند. جایگزینکردن مقدار محاسبهشده به جای اندازهگیری واقعی میتواند خطای منبع محرک را به اشتباه به دستگاه تحت آزمون نسبت دهد.
سازنده امکان بهروزرسانی حدود 200 کیلوهرتز را برای میزبانهای دارای حالت سریع 3.4 مگابیتی I2C مطرح میکند و تصریح میکند که این شرط برای همهٔ بردهای Arduino برقرار نیست. این عدد را نباید نرخ تضمینشدهٔ برنامهٔ Python روی هر رایانه دانست. زمانبندی سیستمعامل، کتابخانه، مبدل USB و دیگر کاربران گذرگاه میتوانند فاصلهٔ بهروزرسانیها را تغییر دهند. برای آزمون آهستهٔ آستانهٔ حسگر، این موضوع معمولاً قابل مدیریت است؛ برای شکل موج با زمانبندی دقیق باید خروجی را با ابزار مناسب اندازه گرفت.
اتصال و انتخاب مرجع مشترک
پیش از سیمکشی، نام پایهها را روی همان بازنگری برد بخوانید. تغذیه، زمین، داده و کلاک I2C و خروجی آنالوگ نقشهای متفاوتی دارند و شباهت ظاهری کانکتورها مجوز جابهجایی آنها نیست. ابتدا با برق قطعشده اتصالات را انجام دهید و بعد از بازبینی، تغذیه را وصل کنید. سطح پولآپ گذرگاه باید برای میزبان و همهٔ تجهیزات متصل مجاز باشد. اینکه یک محصول با منطق 3.3 و 5 ولت کار میکند، به معنی تحمل آزادانهٔ هر ترکیبی از ولتاژها در کل زنجیره نیست.
خروجی VOUT باید نسبت به مرجع زمین قابل فهمی اندازهگیری شود. در یک آزمایش ساده با تجهیزات کمولتاژ، زمین مشترک تعریف میشود؛ در سامانهای که منابع تغذیه یا اتصال زمین متفاوت دارد، ابتدا اختلاف پتانسیل و مسیر جریان زمین بررسی میشود. این برد به عنوان تجهیز ایزوله معرفی نشده است. اتصال مستقیم آن به مدار ناشناخته، برق شهر یا بخشی با مرجع شناور خارج از محدودهٔ طراحیشده، روش مناسبی برای کشف رفتار مدار نیست. در چنین حالتی باید واسط و روش اندازهگیری متناسب با همان سامانه طراحی شود.
کانکتورهای STEMMA QT روی نسخهٔ معرفیشده، اتصال بدون لحیم و زنجیرهکردن تجهیزات سازگار را آسان میکنند. صفحهٔ محصول میگوید کابل QT همراه برد نیست. هدر استاندارد و محل اختیاری ترمینال نیز برای شیوههای نصب دیگر وجود دارند. در فیکسچر دائمی، سیمهای شل بردبورد را با اتصال مهارشده جایگزین کنید و خروجی آنالوگ را واضح برچسب بزنید. جداکردن تصادفی زمین در حالی که داده یا خروجی هنوز متصل است میتواند نتیجهٔ آزمایش را غیرقابل اعتماد کند؛ نظم مکانیکی بخشی از کیفیت اندازهگیری است.
آدرس و راهاندازی اولیه
پایهٔ ADDR یا A0 امکان استفاده از دو برد از همین گونه را روی یک گذرگاه فراهم میکند؛ سازنده بستن جامپر یا بالا بردن این پایه را برای تغییر آدرس توضیح میدهد. پیش از افزودن برد دوم، هر برد را جداگانه شناسایی کنید و آدرس مشاهدهشده را ثبت کنید. اسکن I2C حضور یک پاسخدهنده را نشان میدهد، اما هویت و سلامت خروجی آنالوگ را به تنهایی ثابت نمیکند. اگر چند تجهیز آدرس یکسان داشته باشند، ظاهرشدن یک آدرس در اسکن ممکن است برخورد را پنهان کند.
برای اولین اجرا، دستگاه تحت آزمون را از خروجی جدا نگه دارید و تنها یک ولتمتر مناسب با امپدانس ورودی بالا متصل کنید. از کتابخانهٔ رسمی Arduino یا CircuitPython/Python و نمونهٔ ساده شروع کنید. ابتدا چند کد میانی و سپس سطوح نزدیک پایین و بالای بازه را بررسی کنید. هدف این مرحله اثبات زنجیرهٔ ارتباط، تبدیل کد و اندازهگیری است. اگر همین آزمایش پایه جواب نمیدهد، افزودن نرمافزار ثبت داده، شبکه و کنترل چند دستگاه فقط محل خطا را مبهمتر میکند.
ساخت یک فیکسچر آزمون آستانه
فرض کنید یک برد ورودی آنالوگ، عبور ولتاژ از آستانهای مشخص را گزارش میکند. میتوان MCP4725 را به عنوان محرک قابل تنظیم به کار برد، به شرط اینکه بازه و بار ورودی با خروجی آن سازگار باشند. ابتدا حداقل و حداکثر مجاز ورودی هدف را از مستندات همان برد تعیین کنید. سپس مجموعهای از کدهای DAC را انتخاب کنید که از این حدود خارج نشوند. دامنهٔ مجاز آزمون را در فایل پیکربندی نگه دارید تا تغییر برنامه به طور ناخواسته خروجی نامناسب تولید نکند.
در هر گام، ابتدا کد را بنویسید، برای پایدارشدن زنجیره زمانی متناسب با مدار در نظر بگیرید و سپس ولتاژ واقعی و پاسخ هدف را بخوانید. تأخیر باید با مشاهدهٔ رفتار خروجی انتخاب شود؛ عددی که برای یک مدار کافی است الزاماً برای مدار دارای فیلتر سنگین کافی نیست. پیمایش افزایشی و کاهشی را جدا اجرا کنید تا هیسترزیس احتمالی مشخص شود. نتیجهٔ این دو پیمایش را میانگین نگیرید مگر هدف گزارش چنین کاری را توجیه کند، چون تفاوت مسیر ممکن است همان رفتار مورد بررسی باشد.
برای تکرار آزمون، نسخهٔ برنامه، شناسهٔ برد هدف، تغذیه، آدرس DAC، فهرست کدها و ترتیب اجرای آنها را ذخیره کنید. اگر برنامه در میانهٔ کار قطع شد، مشخص باشد آخرین خروجی چه بوده و اپراتور باید چگونه به وضعیت امن برگردد. وضعیت امن برای هر آزمایش متفاوت است؛ صفر ولت همیشه انتخاب درست نیست. در یک مدار کنترل، صفر ممکن است معنای فرمان خاصی داشته باشد. مقدار اولیه و رفتار پایان کار باید از نیاز دستگاه هدف استخراج شود، نه از راحتی نوشتن کد.
EEPROM و رفتار پس از روشنشدن
وجود EEPROM امکان نگهداشتن تنظیم خروجی و بازگرداندن آن پس از قطع و وصل برق را فراهم میکند. این قابلیت برای بایاس اولیه مفید است، اما باید آگاهانه استفاده شود. در یک اسکریپت تولید شکل موج، لازم نیست هر نمونه به حافظهٔ پایدار نوشته شود؛ بهروزرسانی معمول خروجی را از ذخیرهٔ تنظیم جدا نگه دارید. تعداد مجاز چرخههای نوشتن و جزئیات زمان نوشتن را از دیتاشیت همان قطعه بررسی کنید و برای این اعداد به حدس یا عادت حاصل از قطعهای دیگر تکیه نکنید.
برای پذیرش فیکسچر، یک بار تغذیه را مطابق روش آزمایش قطع و وصل کنید و خروجی اولیه را اندازه بگیرید. سپس میزبان را جدا راهاندازی کنید و رفتار DAC پیش از شروع برنامه را نیز ببینید. ممکن است چند لحظه میان روشنشدن برد و ارسال نخستین فرمان وجود داشته باشد. اگر هدف در همین فاصله به خروجی حساس است، کنترل سختافزاری یا ترتیب تغذیه باید بخشی از طراحی باشد. صرف وجود یک دستور تنظیم در ابتدای برنامه، رفتار پیش از اجرای آن دستور را تضمین نمیکند.
عیبیابی خروجی و ارتباط
اگر آدرس دیده نمیشود، از تغذیه و زمین شروع کنید، سپس جابهجایی SDA و SCL، وضعیت آدرس و تنظیم رابط میزبان را بررسی کنید. اگر آدرس دیده میشود ولی ولتاژ ثابت میماند، مقدار نوشتهشده، شیوهٔ مقیاسکردن کتابخانه و پایهای را که اندازه میگیرید کنترل کنید. بعضی رابطهای برنامهنویسی مقدار نرمالشده میگیرند و برخی کد خام میخواهند. تبدیل اشتباه بین این دو میتواند شبیه خرابی سختافزار دیده شود. مثال رسمی همان نسخهٔ کتابخانه بهترین نقطهٔ شروع برای حذف این ابهام است.
اگر خروجی بدون بار درست و با اتصال هدف نادرست است، نیاز جریان و امپدانس ورودی هدف را بررسی کنید. این وضعیت را با افزایش تصادفی تغذیه جبران نکنید. ممکن است بافر مناسب یا تغییر طراحی رابط لازم باشد. اگر نویز با فعالیت دیجیتال همزمان است، مسیر زمین، تغذیه و سیمکشی را بررسی کنید و اندازهگیری را با همان ابزار و پهنای باند تکرار کنید. ثبت شکل موج و شرایط آزمایش از توصیف کلی «خروجی ناپایدار است» برای یافتن علت مفیدتر است.
معیار انتخاب و تحویل
MCP4725 برای تولید سطح آنالوگ قابل برنامهریزی، آزمایش آستانه و نمونهسازی کمولتاژ گزینهای روشن و قابل فهم است. اگر نیاز شما خروجی منفی، ایزولاسیون، جریان قابل توجه، دقت مطلق تضمینشده یا چند کانال همزمان است، باید اجزای مکمل یا محصول دیگری بر اساس مشخصات معتبر انتخاب شود. اضافهکردن این نیازها با نرمافزار ممکن نیست. کیفیت فیکسچر به کل زنجیره وابسته است: DAC، تغذیه، سیمکشی، بار و ابزار مرجع باید با هم ارزیابی شوند.
تحویل عملی شامل نقشهٔ اتصال، عکس سیمکشی، نسخهٔ کتابخانه، جدول کد و ولتاژ، رفتار روشنشدن و روش بازگشت به وضعیت امن است. این راهنما پیشنهاد کاربرد آزمایشگاهی تحریریه است؛ مشخصات معرفی محصول از صفحهٔ رسمی آدافروت گرفته شدهاند. تصویر همراه عکس همین برد محصول 935 است. تاریخ بازبینی ۲۹ اکتبر ۲۰۲۶ است و وضعیت موجودی یا قیمت، مبنای این معرفی نیست.