نقش مولد PWM در فیکسچر آزمایش
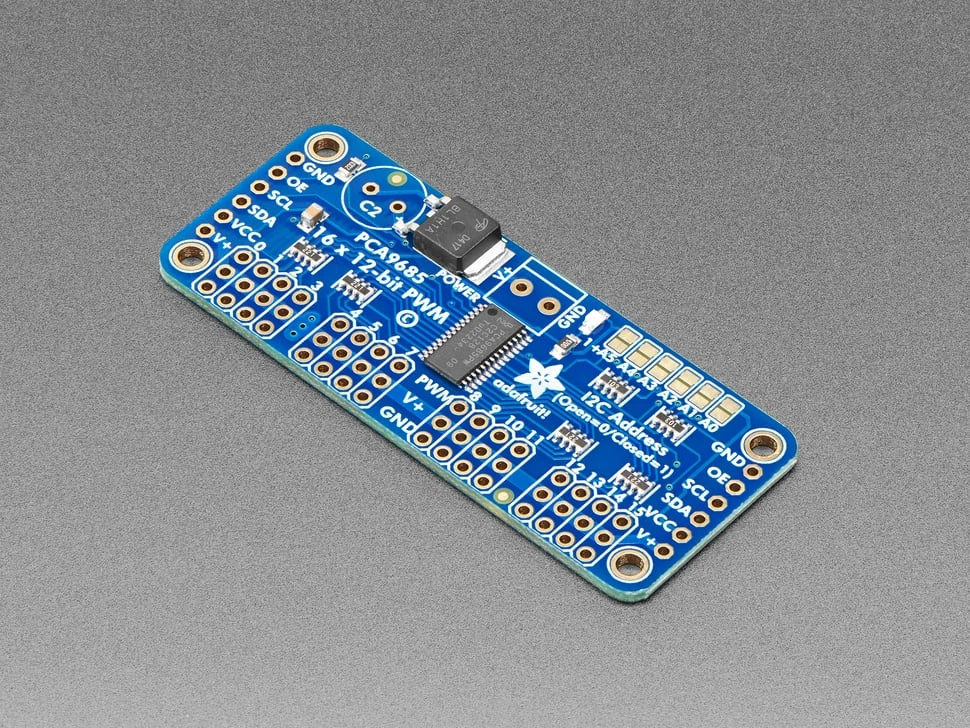
برد PCA9685 آدافروت با شمارهٔ محصول 815 برای تولید شانزده خروجی PWM از طریق گذرگاه I2C ساخته شده است. روی میز آزمایش، این ویژگی امکان تنظیم همزمان چند فرمان پالسی را بدون مصرف شانزده پایهٔ مستقل میکروکنترلر فراهم میکند. کاربرد آن میتواند بررسی پاسخ سروو، کنترل روشنایی چند کانال LED یا ساخت یک فیکسچر تکرارپذیر برای آزمون ورودیهای فرمان باشد. این برد یک ابزار اندازهگیری نیست؛ فرمان تولید میکند و برای دانستن پاسخ واقعی بار باید از ابزار اندازهگیری یا بازخورد مستقل استفاده کرد.
ارزش اصلی این ماژول در تفکیک «تنظیم فرمان» از «تولید مداوم پالس» است. کنترلکننده مقدار مناسب را مینویسد و تراشه با ساعت داخلی خود خروجی را ادامه میدهد. بنابراین توقف کوتاه برنامهٔ میزبان لزوماً باعث توقف پالس نمیشود. همین ویژگی در آزمایش طولانی مفید است، ولی از دید ایمنی به معنی ادامهٔ فرمان قبلی هنگام قطع ارتباط نیز هست. طراحی فیکسچر باید مشخص کند در صورت بستهشدن برنامه، جداشدن کابل یا راهاندازی دوبارهٔ میزبان چه اتفاقی برای بار رخ خواهد داد.
ویژگیهای رسمی و تفسیر آنها
سازنده برای هر خروجی وضوح دوازده بیت، امکان تنظیم فرکانس تا حدود 1.6 کیلوهرتز، ساعت داخلی و حالت خروجی قابل تنظیم بین push-pull و open-drain را ذکر میکند. وضوح دوازده بیت یعنی دورهٔ PWM به 4096 بخش تقسیم میشود؛ این عدد به معنی دقت مطلق دوازدهبیتی در اندازهگیری زاویه یا روشنایی نیست. رفتار واقعی سروو، تغییرات ساعت، تغذیه، بار مکانیکی و حساسیت ورودی دستگاه همگی بر نتیجه اثر میگذارند. بهتر است عدد فرمان و نتیجهٔ اندازهگیریشده در گزارش جداگانه ثبت شوند.
فرکانس پایه میان کانالهای یک تراشه مشترک است، هرچند زمان شروع و پایان پالس هر کانال قابل تنظیم است. این تفاوت هنگام طراحی فیکسچر بسیار مهم است: نمیتوان صرفاً با داشتن شانزده کانال فرض کرد که شانزده فرکانس مستقل در اختیار داریم. اگر یک بار به نرخ مناسب سروو و بار دیگر به نرخ بسیار متفاوت برای LED نیاز دارد، ابتدا سازگاری آنها را بررسی کنید. در بعضی طراحیها استفاده از دو برد با تنظیمات مستقل، ساختار آزمایش را روشنتر و رفتار آن را قابل پیشبینیتر میکند.
صفحهٔ محصول برای نرخ 60 هرتز، گام زمانی حدود چهار میکروثانیه را توضیح میدهد. دلیل این مقدار، تقسیم دوره بر تعداد شمارشهاست و با تغییر فرکانس تغییر میکند. برای یک سروو، کمترین تغییر فرمان قابل برنامهریزی تنها یکی از عوامل تعیینکنندهٔ حرکت است؛ ناحیهٔ مرده، لقی مکانیکی و کنترل داخلی سروو ممکن است تغییر کوچک را بیاثر کنند. اگر هدف اندازهگیری آستانهٔ حرکت است، باید خروجی واقعی را با اسیلوسکوپ و حرکت را با سنجهٔ مناسب مشاهده کرد، نه اینکه از روی تعداد بیتها نتیجه گرفت.
تغذیهٔ منطق و تغذیهٔ بار
در این برد باید میان تغذیهٔ بخش منطقی و خط تغذیهٔ سرووها تفاوت گذاشت. داشتن کابل I2C به معنی وجود توان کافی برای حرکت چند سروو نیست. منبع بار باید متناسب با جریان راهاندازی، بار مکانیکی و تعداد کانالهای فعال انتخاب شود. جریان لحظهای مجموعه ممکن است از جریان حالت بیبار بیشتر باشد و افت ولتاژ حاصل میتواند هم رفتار سروو و هم پایداری کنترلکننده را تغییر دهد. پیش از اتصال همهٔ بارها، مسیر تغذیه و اتصال زمین را با یک کانال بررسی کنید.
سازنده سازگاری با کنترلکنندهٔ 3.3 ولتی و پولآپهای 3.3 ولتی را بیان میکند. این عبارت مجوز اتصال هر ولتاژی به هر پایه نیست. ولتاژ تغذیهٔ منطق، سطح پولآپ گذرگاه، ولتاژ خط بار و حدود پایههای خروجی موضوعات جداگانه هستند. در یک فیکسچر ترکیبی، برچسبگذاری این مسیرها جلوی اشتباههای رایج را میگیرد. پیش از روشنکردن مجموعه، شماتیک همان برد و راهنمای سیمکشی رسمی را با نوشتههای روی برد مقایسه کنید و به رنگ سیم یا شکل ظاهری کانکتور اعتماد نکنید.
برد محل نصب خازن روی خط V+ دارد و روی ورودی ترمینال آن حفاظت قطبیت معکوس در نظر گرفته شده است. وجود این امکانات به معنی مصونیت کل سامانه در برابر هر اتصال اشتباه نیست. خازن مناسب میتواند بخشی از افتهای کوتاه تغذیه را کاهش دهد، اما جای منبع کافی، کابل مناسب و اتصال محکم را نمیگیرد. همچنین حفاظت معرفیشده برای مسیر مشخصی از برد است؛ نباید بدون بررسی شماتیک فرض کرد که همهٔ روشهای تزریق تغذیه دقیقاً همان حفاظت را دارند.
خروجی فرمان با درایور قدرت تفاوت دارد
خروجی PCA9685 را باید با توجه به نوع بار به کار برد. در سرووهای متداول، خروجی برد فرمان زمانی را به ورودی کنترلی میرساند و موتور از مسیر تغذیهٔ سروو توان میگیرد. اتصال مستقیم موتور، رله یا بار توان بالا به پایهٔ PWM روش صحیح راهاندازی آن بار نیست. چنین بارهایی ممکن است به مرحلهٔ قدرت، حفاظت مناسب و طراحی مسیر جریان نیاز داشته باشند. پیش از آزمایش، روشن کنید که هر سیم حامل فرمان است یا حامل توان؛ این تفکیک در عیبیابی نیز بسیار کمککننده است.
روی خطوط خروجی برد مقاومت سری 220 اهم قرار گرفته است و سازنده کاربرد LED را نیز مطرح میکند. با این حال مقدار جریان مجاز باید بر اساس وضعیت واقعی اتصال، نوع LED، ولتاژ و حدود تراشه بررسی شود. افزایش تعداد کانالهای فعال میتواند محدودیت مجموع جریان یا دفع گرما را مطرح کند. برای یک فیکسچر روشنایی، ابتدا یک کانال را در چند سطح کاری اندازه بگیرید و سپس تعداد کانالها را افزایش دهید. روشنماندن ظاهری LED دلیل کافی برای مناسببودن جریان یا ایمنبودن کار پیوسته نیست.
راهاندازی اولیه با بار محدود
شروع آزمایش بهتر است با برد بدون بار مکانیکی و تنها یک خروجی قابل مشاهده انجام شود. پس از بازبینی سیمکشی، ارتباط I2C را برقرار کنید و آدرس مشاهدهشده را با تنظیم جامپرها تطبیق دهید. سپس فرکانس هدف را بنویسید و یک فرمان محدود تولید کنید. روی اسیلوسکوپ، دوره، پهنای پالس، سطح منطقی و رفتار آغاز کار را بررسی کنید. اگر اندازهگیری با انتظار تفاوت دارد، پیش از اتصال سروو یا افزایش تعداد کانالها، علت را در تنظیم نرمافزار، اتصال یا ساعت خروجی پیدا کنید.
برای اتصال سروو، محدودهٔ فرمان را از مشخصات همان مدل انتخاب کنید. یک بازهٔ عمومی اینترنتی برای همهٔ سرووها تضمینشده نیست و فرمان خارج از محدوده میتواند مکانیزم را به انتهای حرکت فشار دهد. در اولین آزمایش، بار مکانیکی را کاهش دهید و حرکت را از محدودهٔ محافظهکارانه آغاز کنید. افزایش دامنه باید تدریجی و همراه با مشاهدهٔ جریان و رفتار مکانیکی باشد. اگر صدا، توقف غیرعادی یا افزایش جریان دیده شد، ادامهٔ فرمان دادن اطلاعات مفیدی اضافه نمیکند و باید علت بررسی شود.
طراحی توالی آزمون قابل تکرار
یک توالی ساده میتواند چند پهنای پالس مشخص را با زمان توقف یکسان اجرا کند. برای هر گام، مقدار فرمان، زمان ارسال، مقدار واقعی اندازهگیریشده و پاسخ بار ثبت شود. زمان توقف باید فرصت کافی برای رسیدن سامانه به وضعیت مورد نظر بدهد؛ این زمان از کاربردی به کاربرد دیگر متفاوت است. در آزمون سروو، رسیدن پالس جدید به ورودی با رسیدن محور به زاویهٔ نهایی یکی نیست. اگر نتیجه بر اساس پاسخ مکانیکی است، لحظهٔ نمونهبرداری از بازخورد نیز باید تعریف شود.
برای مقایسهٔ دو نمونهٔ سختافزار، ترتیب گامها را ثابت نگه دارید و شرایط شروع را ثبت کنید. حرکت از یک جهت به نقطهٔ هدف ممکن است با حرکت از جهت دیگر تفاوت داشته باشد؛ این اختلاف میتواند ناشی از لقی یا اصطکاک باشد. اجرای رفت و برگشت کمک میکند چنین اثرهایی با خطای فرمان اشتباه نشوند. دمای بار و زمان استراحت میان تکرارها نیز در آزمون طولانی اهمیت دارد. هدف این نیست که همهٔ عوامل حذف شوند، بلکه عوامل اثرگذار مشخص و قابل گزارش باشند.
توسعه به چند برد و چند کانال
وجود شش پایهٔ انتخاب آدرس، امکان اتصال چند برد را فراهم میکند و صفحهٔ رسمی سقف 62 برد و 992 خروجی را مطرح میکند. این اعداد بیان ظرفیت آدرسدهی معرفیشده هستند و تضمین نمیکنند که هر سیمکشی طولانی یا هر منبع تغذیهای در این مقیاس کار خواهد کرد. ظرفیت گذرگاه، مقاومتهای پولآپ موازی، طول کابل، نویز و ترافیک نرمافزار در سامانهٔ واقعی محدودیت ایجاد میکنند. توسعه باید مرحلهای باشد و پس از اضافهشدن هر برد، کیفیت ارتباط دوباره بررسی شود.
در یک فیکسچر چندبردی، جدول آدرسها و شمارهٔ کانالهای فیزیکی بخش مهم مستندات است. بهتر است هر خروجی با شناسهٔ بار و محل کانکتور پیوند داشته باشد تا جابهجایی دو کابل بهصورت تغییر رفتار مرموز ظاهر نشود. برنامه میتواند هنگام شروع، حضور بردهای مورد انتظار را بررسی کند و اگر یکی غایب بود توالی آزمون را آغاز نکند. این بررسی حضور، سلامت کامل خروجی را ثابت نمیکند؛ برای تشخیص کابل قطعشده یا سرووی معیوب همچنان مشاهدهٔ پاسخ مستقل لازم است.
مدیریت توقف و خطا
پایهٔ OE برای غیرفعالکردن سریع خروجیها در نظر گرفته شده است. استفاده از آن باید همراه با بررسی سطح فعال، وضعیت پایه هنگام راهاندازی و رفتار بار پس از غیرفعالشدن باشد. قطع پالس الزاماً محور را در موقعیت امن نگه نمیدارد؛ بعضی بارها آزاد میشوند و بعضی رفتار دیگری دارند. در مکانیزمهایی که حرکت ناخواسته خطر ایجاد میکند، راه توقف باید بر اساس کل سامانه طراحی شود. کنترل نرمافزاری تنها زمانی کافی است که خرابی همان نرمافزار پیامد نامطلوبی ایجاد نکند.
آزمون قطع ارتباط را ابتدا در شرایط کمانرژی و با بار کنترلشده انجام دهید. مشاهده کنید که پس از توقف میزبان، خروجی قبلی ادامه مییابد یا برنامهٔ واسط رفتار دیگری ایجاد میکند. سپس راهاندازی مجدد را بررسی کنید تا مشخص شود اولین فرمان چه زمانی ظاهر میشود. این دو آزمایش با آزمون حالت عادی تفاوت دارند و برای فیکسچری که قرار است بدون نظارت مداوم کار کند ضروریاند. نتیجه را بهصورت رفتار مشاهدهشدهٔ همان ترکیب سختافزار و نرمافزار ثبت کنید، نه یک تضمین عمومی دربارهٔ همهٔ میزبانها.
عیبیابی و حدود استفاده
اگر سروو میلرزد، نخست خروجی PWM و تغذیه را مستقل بررسی کنید. لرزش ممکن است از فرمان متغیر، نویز تغذیه، بار مکانیکی یا خود سروو باشد. اگر همهٔ کانالها همزمان مشکل دارند، مسیر مشترک تغذیه یا تنظیم فرکانس مظنون مهمی است؛ اگر فقط یک کانال مشکل دارد، کابل و بار همان کانال را بررسی کنید. جابهجایی کنترلشدهٔ یک بار سالم میان دو کانال میتواند محل ایراد را روشن کند، به شرط آنکه پیش از جابهجایی تغذیه قطع و نقشهٔ اتصال ثبت شود.
این برد برای تولید تعداد زیادی فرمان PWM آهسته و تکرارپذیر مناسب است، اما جای مولد موج دقیق، درایور موتور توان بالا یا سامانهٔ بازخورد موقعیت را نمیگیرد. انتخاب آن زمانی منطقی است که فرکانس مشترک و وضوح زمانی موجود نیاز آزمایش را پوشش دهند. گزارش نهایی باید مدل برد، نسخهٔ کتابخانه، فرکانس تنظیمشده، ولتاژهای تغذیه و روش سنجش خروجی را مشخص کند. با چنین مستنداتی، دیگران میتوانند بفهمند اختلاف نتیجه از بار بوده یا از شرایط تولید فرمان و فیکسچر.